
 1*
Afiliacja
1 Wydział Budownictwa, Politechnika Częstochowska
* Kontakt / Correspondence: witold.paleczek@pcz.pl
DOI: 10.65545/GWITS.2026.09.06, GWiTS 9/2026, wrzesień 2026
Pobierz PDF (Open Access)
Streszczenie:
SFS‑C jest fraktalną architekturą rekonstrukcji widmowej do scalania danych niekompletnych w systemach LiDAR i SLAM stosowanych w diagnostyce infrastruktury wodociągowo‑kanalizacyjnej. W warunkach aerozoli, wilgoci, multipath i niskiego SNR wykorzystuje formanty globalne, maski fraktalne i nadokreśloność sekwencyjną, umożliwiając deterministyczną rekonstrukcję impulsów ToF, trajektorii i widm częściowych. Przedstawiono przykłady języka formalnego AFI ASCII (DSL) opracowanego do testowania SFS‑C.
Słowa kluczowe: rekonstrukcja widmowa, formanty globalne, maski fraktalne, nadokreśloność sekwencyjna, widma częściowe
Abstract:
SFS‑C is a fractal spectral‑reconstruction architecture for merging incomplete data in LiDAR and SLAM systems used in the diagnostics of water and sewage infrastructure. Under aerosol, moisture, multipath and low‑SNR conditions, it employs global formants, fractal masks and sequential over‑specification, enabling deterministic reconstruction of ToF pulses, trajectories and partial spectra. Examples of the AFI ASCII (DSL) formal language developed for testing SFS‑C are presented.
Keywords: spectral reconstruction, global formants, fractal masks, sequential over determination, partial spectra
1. Wprowadzenie
Metody LiDAR i SLAM, choć wywodzące się z geometrii przestrzennej i robotyki, stają się dziś kluczowymi narzędziami diagnostyki infrastruktury wodociągowo‑kanalizacyjnej, szczególnie w przestrzeniach zamkniętych o utrudnionych warunkach pomiarowych. Obrazowanie kanałów, kolektorów, studni rewizyjnych i galerii technicznych należy do najtrudniejszych zadań diagnostyki podziemnej ze względu na aerozole, wilgoć, odbicia wielokrotne, nieregularną geometrię oraz ograniczony dostęp. W takich warunkach dane optyczne i inercyjne są niekompletne, a klasyczne metody DSP tracą stabilność. LiDAR dostarcza dyskretnej reprezentacji przestrzeni, SLAM rekonstruuje geometrię i trajektorię ruchu, lecz oba systemy – działające lokalnie, bez GNSS – generują widma częściowe podatne na multipath, tłumienie i deformacje impulsów. SFS‑C (Self‑Similar Fractal Spectral Coding) stanowi odpowiedź na te ograniczenia: wykorzystuje fraktalną organizację widma, stabilne formanty oraz nadokreśloność sekwencyjną do deterministycznego scalania widm częściowych bez modeli kanału, pilotów i klasycznego FEC. W instalacjach sanitarnych SFS‑C pełni rolę strukturalnego filtru multipath, poprawiając rekonstrukcję impulsów ToF i jakość zbioru punktów rejestrowanych. W wielokanałowych układach pomiarowych – LiDAR, SLAM oraz wybrane czujniki IoT generujące sygnały widmowe o niskim SNR – każdy sensor dostarcza widmo częściowe, które SFS‑C integruje na poziomie widma, zwiększając odporność systemu na zakłócenia środowiskowe. Fraktalna organizacja widma oraz nadokreśloność sekwencyjna umożliwiają deterministyczne odtwarzanie sygnałów zdegradowanych, co zwiększa stabilność całego procesu rekonstrukcji danych. Integracja sygnałów IoT z danymi LiDAR/SLAM i SFS‑C tworzy spójny model odtwarzania informacji pomiarowych w przestrzeniach zamkniętych, szczególnie tam, gdzie warunki pomiarowe są skrajnie utrudnione, a dostęp do obiektu ograniczony. W tabeli 1 przedstawiono logiczną mapę struktury SFS‑C, natomiast w tabeli 2 mapę zastosowań w diagnostyce infrastruktury wodociągowo‑kanalizacyjnej. Ze względu na trwającą procedurę patentową niniejsze opracowanie ma charakter koncepcyjny i przedstawia zasadę działania SFS-C bez szczegółów implementacyjnych.
Tabela 1. SFS-C – mapa logiczna (przepływ informacji, etapy, zależności); opracowanie własne
Table 1. SFS-C – logical map (information flow, stages, dependencies); own study
| Etap / komponent | Opis działania | Zależności / przepływ informacji |
| Widma kanałowe | Każdy kanał zawiera widmo częściowe z brakami wynikającymi z maski | Dane wejściowe są niekompletne, lecz komplementarne między kanałami |
| Maski komplementarne | Każdy kanał ma inną maskę widmową; zbiory braków nie pokrywają się | Komplementarność tworzy układ nadokreślony |
| Transformacja FFT | Przejście do dziedziny widmowej (jeśli wejście jest czasowe) | FFT → widma kanałowe gotowe do scalania |
| Scalanie widm | Łączenie widm kanałów w jedną strukturę widmową | Informacja sumuje się, a braki uzupełniają się wzajemnie |
| Aproksymacja nadokreślona | Wykorzystanie nadmiaru informacji do stabilizacji i uzupełnienia braków | Nadokreśloność = stabilność + odporność na szum |
| Projekcja widmowa | Projekcja na przestrzeń widm zgodnych z maskami i redundancją | Zapewnienie spójności widmowej między kanałami |
| Pętla FFT–IFFT–FFT | Pętla zapewniająca zgodność czas–widmo | Brak iteracji; brak funkcji celu; brak parametrów |
| Rekonstrukcja globalna | Odtworzenie pełnego widma sygnału | Wynik jest globalny, nie lokalny |
| Transformacja IFFT | Przejście do dziedziny czasowej | Otrzymujemy sygnał zrekonstruowany |
| Wyjście: sygnał zrekonstruowany | Stabilny, kompletny, bez artefaktów iteracyjnych | Efekt deterministyczny, powtarzalny, odporny na szum |
Wnioski: SFS‑C działa jak deterministyczny system scalania informacji widmowej, w którym komplementarność masek tworzy układ nadokreślony, aproksymacja nadokreślona zapewnia stabilność, pętla FFT–IFFT–FFT zapewnia spójność czas–widmo, brak iteracji eliminuje artefakty i zależność od parametrów, rekonstrukcja jest globalna, a nie lokalna. To jest logiczna mapa algorytmu, która pokazuje, że SFS‑C nie jest ani metodą optymalizacji, ani filtracją, ani estymacją – lecz proponowaną klasą rekonstrukcji strukturalnej.
Tabela 2. SFS-C w LiDAR i SLAM – mapa zastosowań w diagnostyce infrastruktury wodociągowo-kanalizacyjnej; opracowanie własne
Table 2. SFS-C in LiDAR and SLAM – application map for water and wastewater infrastructure diagnostics; own study
| Obszar LiDAR / SLAM | Problem techniczny | Zastosowanie SFS‑C |
| Skanowanie w przestrzeniach zamkniętych | Odbicia wielokrotne, aerozole, wilgoć, nieregularna geometria | Rekonstrukcja impulsów LiDAR z widm częściowych; stabilizacja ToF |
| Skanowanie kanałów i kolektorów | Silny multipath, brak linii widzenia, zmienne SNR | Scalanie widm z wielu przejść; rekonstrukcja globalna zbioru punktów rejestrowanych |
| Obrazowanie studni rewizyjnych | Zaniki sygnału, ostre zmiany geometrii, odbicia od ścian | Stabilizacja widma i rekonstrukcja impulsów zdegradowanych |
| SLAM w korytarzach technicznych | Utrata cech, niestabilna trajektoria, błędy dopasowania | Rekonstrukcja trajektorii z widm komplementarnych; stabilizacja mapy |
| Skanowanie w obecności wody | Odbicia od powierzchni wody, tłumienie sygnału | Uzupełnianie braków widma; rekonstrukcja impulsów ToF |
| Skanowanie w rurach o małym przekroju | Wąska geometria, silne odbicia, częściowe dane | Nadokreślona rekonstrukcja widma; stabilizacja zbioru punktów rejestrowanych |
| SLAM mobilny na robotach inspekcyjnych | Drgania, zmienna dynamika dopplerowska, niestabilny ruch | Stabilizacja widma przy zmianach dynamiki dopplerowskiej; rekonstrukcja trajektorii |
| Integracja LiDAR + SLAM + GNSS | Przerwy w GNSS, brak synchronizacji, błędy czasowe | Rekonstrukcja widma GNSS; stabilizacja fuzji LiDAR/SLAM/GNSS |
| Obrazowanie w warunkach zakłóceń elektromagnetycznych | Zakłócenia sygnałów ToF, interferencje | Rekonstrukcja sygnału z widm obciętych |
| Skanowanie w niskiej widoczności | Aerozole, mgła, para wodna | Rekonstrukcja impulsów z widm niekompletnych |
| Skanowanie w rurach o dużej długości | Utrata cech, powtarzalna geometria | Scalanie widm z wielu przejść; stabilizacja SLAM |
| Skanowanie w systemach hybrydowych (LiDAR + kamera) | Braki danych w obrazie, niestabilne oświetlenie | Rekonstrukcja widm sygnałów optycznych |
| Monitoring deformacji infrastruktury | Wysoka wrażliwość na zakłócenia | Stabilizacja widma i redukcja błędów chwilowych |
| Skanowanie w warunkach zakłóceń akustycznych | Zakłócenia impulsów ToF | Rekonstrukcja sygnału z widm zdegradowanych |
| Skanowanie w systemach kosmicznych LEO/MEO | Zmienna geometria, zmienne SNR | Scalanie widm z wielu pasm i konstelacji |
Wnioski: SFS‑C w LiDAR i SLAM działa, ponieważ: dane LiDAR/SLAM są wielokanałowe, widma impulsów ToF są częściowe, zaniki są komplementarne między przejściami, SFS‑C potrafi zrekonstruować pełne widmo impulsu i trajektorii z wielu widm niekompletnych. To czyni SFS‑C proponowaną klasą metod rekonstrukcji danych LiDAR/SLAM, niezależną od filtrów, estymacji, korelacji, modeli propagacji i metod iteracyjnych.
2. Glosariusz
W glosariuszu zawarto jedynie pojęcia niezbędne do precyzyjnego omówienia zagadnień LiDAR i SLAM w kontekście architektury SFS‑C.
Aerozole – cząstki zawieszone w powietrzu (wilgoć, mgła, pył); w kontekście SFS-C – powodują tłumienie i złożone widma, które SFS-C rekonstruuje.
AFI ASCII (Artificial Intelligence Formal Interface ASCII – Formalny Interfejs Sztucznej Inteligencji w notacji ASCII) – deterministyczny język formalny DSL (Domain‑Specific Language) zaprojektowany jako interfejs komunikacji z modułami rekonstrukcji, symulacji i walidacji w systemach LiDAR/SLAM; umożliwia definiowanie instrukcji, parametrów środowiskowych, profili sensorów oraz warstw semantycznych w procesach testowania systemu rekonstrukcji SFS‑C.
Atenuacja – tłumienie sygnału przez aerozole, wilgoć i materiał ścian, powodujące spadek energii prążków widma; w SFS‑C atenuacja prowadzi do powstawania widm częściowych, które są uzupełniane poprzez formanty globalne i nadokreśloność sekwencyjną
Cylindryczna geometria – układ przestrzenny typowy dla rur i kolektorów. Powoduje lokalne zniekształcenia widma oraz ubytki danych wynikające z odbić i tłumienia. Stanowi środowisko szczególnie wymagające dla LiDAR/SLAM, w którym SFS‑C umożliwia stabilizację i scalanie widm częściowych.
DSL (Domain‑Specific Language) – język formalny projektowany do obsługi określonej dziedziny problemowej; w SFS‑C DSL jako AFI ASCII pełni rolę deterministycznego interfejsu deklaratywnego, który opisuje zadanie rekonstrukcji, odwzorowuje przebieg testów i zapewnia semantyczną walidację poleceń.
DSP (Digital Signal Processing) – dziedzina przetwarzania sygnałów obejmująca m.in. filtrację, rekonstrukcję, kompresję, estymację oraz analizę widmową. W niniejszym artykule SFS-C jest ujmowany jako architektura rekonstrukcji fraktalnej realizowana w ramach przetwarzania cyfrowego sygnałów. W odróżnieniu od klasycznych metod ograniczonych do filtracji, interpolacji lub estymacji, SFS-C integruje operacje widmowe, strukturę masek, równania operacyjne, mechanizmy nadokreśloności oraz procedury rekonstrukcji fraktalnej. Szczegółowa architektura SFS-C obejmuje również algorytmy FFT–IFFT, parametryzację operacji, separację kanałów, procedury generowania i kompozycji samopodobnych rozkładów widmowych oraz ich implementację w wielowymiarowych przestrzeniach metrycznych.
FEC (Forward Error Correction) – klasyczne metody korekcji błędów oparte na dodawaniu bitów nadmiarowych; w SFS-C FEC stanowi jedynie punkt odniesienia: system nie stosuje kodów korekcyjnych, lecz osiąga odporność poprzez rekonstrukcję widmową opartą na stabilnych formantach globalnych, maskach fraktalnych i nadokreślonym zbiorze widm wynikającym z redundancji sekwencyjnej. Zapewnia funkcjonalność analogiczną do FEC, lecz realizowaną strukturalnie i widmowo, bez dodawania bitów korekcyjnych.
Feature sparse – środowisko o małej liczbie cech geometrycznych, typowe dla rur i kolektorów; w SFS‑C brak cech przekłada się na częściowe widma, które są uzupełniane poprzez formanty globalne i nadokreśloność sekwencyjną
FFT (Fast Fourier Transform) – szybka transformacja Fouriera; w SFS-C FFT służy do przejścia do dziedziny częstotliwości, gdzie stosowane są maski fraktalne i scalanie widm.
Filtr multipath widmowy – działanie SFS-C na poziomie widma, eliminujące prążki powstałe w wyniku odbić. Stabilizuje dane LiDAR/SLAM w kanałach.
Formant – stabilny element energetyczny widma, odporny na lokalne zakłócenia i zmiany amplitudy. Reprezentuje trwały rozkład energii, zachowany nawet przy deformacji lub zaniku prążków lokalnych; w SFS‑C formanty globalne i lokalne pełnią rolę kotwic widmowych, umożliwiając rekonstrukcję sygnału przy niskim SNR, silnym multipath i danych częściowych; ich stabilność energetyczna stanowi podstawę deterministycznego odtworzenia widma pierwotnego
Formanty globalne – stabilne prążki widma odporne na multipath; w SFS-C pełnią rolę kotwic widmowych, od których rozpoczyna się rekonstrukcja.
GNSS (Global Navigation Satellite Systems) – systemy nawigacji satelitarnej; w SFS-C: główny obszar zastosowań transmisyjnych.
GNSS‑denied (brak sygnału GNSS) – sytuacja, w której sygnał GNSS nie dociera do przestrzeni podziemnych, takich jak kanały, kolektory czy galerie techniczne. W takich warunkach LiDAR/ SLAM generują widma częściowe, które SFS‑C scala w procesie rekonstrukcji.
IFFT (Inverse FFT) – odwrotna transformacja Fouriera; w SFS-C IFFT jest częścią pętli FFT → IFFT → FFT, która zapewnia spójność czas–widmo i stabilizację rekonstrukcji.
IMU (Inertial Measurement Unit: inercyjna jednostka pomiarowa) – zespół czujników inercyjnych obejmujący akcelerometry i żyroskopy, a w niektórych konstrukcjach także magnetometr. Dostarcza informacji o ruchu platformy (przyspieszenia, obroty, przechyły). W systemach LiDAR/SLAM stabilizuje rekonstrukcję geometrii, kompensując ruch urządzenia; w kontekście SFS-C sygnały IMU stanowią kanał pomocniczy: ich widma są częściowe i zaszumione, lecz zawierają stabilne komponenty inercyjne, które mogą być scalane z widmami LiDAR/kamery w rekonstrukcji wielokanałowej.
LEO (Low Earth Orbit) – orbity niskie (200–2000 km). Sygnały z satelitów LEO charakteryzują się dużą dynamiką dopplerowską i zmiennym SNR; w kontekście SFS-C widma z LEO są traktowane jako widma częściowe, które można stabilizować i scalać dzięki nadokreśloności.
LiDAR (Light Detection and Ranging) – impulsowe obrazowanie przestrzeni; w kontekście SFS-C widma impulsów ToF są traktowane jako widma częściowe, które można rekonstruować globalnie, szczególnie w warunkach multipath, aerozoli i odbić w kanałach.
Maski fraktalne – struktury selekcjonujące prążki zgodne z organizacją widma. Automatycznie eliminują odbicia niezgodne z sygnałem.
MEO (Medium Earth Orbit) – orbity średnie (2000–20 000 km). Klasyczne orbity GNSS. SFS-C umożliwia rekonstrukcję widm kodów i faz z wielu pasm i konstelacji MEO, nawet przy zakłóceniach i brakach danych.
Multipath – wielokrotne odbicia sygnału od ścian kanału. Degradują lokalne prążki widma; SFS-C działa jako filtr multipath widmowy.
Nadokreśloność sekwencyjna – wielokrotne widma z kolejnych impulsów LiDAR lub ramek SLAM. Umożliwiają deterministyczne scalanie widma.
Rekonstrukcja nadokreślona – metoda rekonstrukcji sygnału z nadmiaru informacji; w SFS-C nadokreśloność wynika z komplementarnych masek widmowych i wielu kanałów, co pozwala na deterministyczne odtworzenie widma bez modeli sygnału i bez iteracji.
SFS-C (Self-Similar Fractal Spectral Coding) – fraktalny system kodowania widmowego. Łączy maskowanie fraktalne, redundancję sekwencyjną i aproksymację nadokreśloną, umożliwiając rekonstrukcję sygnału z widm niekompletnych, bez FEC, pilotów, estymacji kanału i metod iteracyjnych.
SLAM (Simultaneous Localization and Mapping) – jednoczesna lokalizacja i mapowanie. SFS-C stabilizuje dane wejściowe SLAM poprzez rekonstrukcję widm impulsów i trajektorii, co redukuje błędy dopasowania i utraty cech w przestrzeniach zamkniętych.
SNR (Signal-to-Noise-Ratio) – stosunek sygnału do szumu; w SFS-C niski SNR nie uniemożliwia rekonstrukcji, ponieważ system korzysta z widm komplementarnych i aproksymacji nadokreślonej, która stabilizuje widmo nawet przy silnych zakłóceniach środowiskowych.
ToF (Time of Flight) – czas przelotu impulsu; w SFS-C widma ToF są poddawane maskowaniu fraktalnemu i scalaniu wielokanałowemu, co umożliwia rekonstrukcję impulsów zdegradowanych przez multipath, aerozole, wodę i odbicia.
Widma częściowe – widma niekompletne powstałe wskutek aerozoli, multipath, ruchu platformy lub geometrii kanału – to podstawowy materiał wejściowy SFS-C.
3. Przegląd literatury przedmiotu
Badania nad obrazowaniem infrastruktury podziemnej – w tym
sieci wodociągowo-kanalizacyjnych – rozwijają się dynamicznie w kilku równoległych nurtach: LiDAR mobilny, SLAM w środowiskach o ograniczonej widoczności, roboty inspekcyjne, fuzja wielosensorowa oraz modelowanie propagacji sygnałów. W niniejszym przeglądzie zestawiono najważniejsze kierunki badań, które tworzą kontekst dla zastosowania metod rekonstrukcji widmowej systemu SFS-C. Prace Aijazi (2019) [1] oraz Jin, (2020) [10] pokazują, że mobilny LiDAR jest skutecznym narzędziem do detekcji i modelowania obiektów podziemnych, w tym rur i kanałów. Autorzy podkreślają problemy charakterystyczne dla środowisk zamkniętych: odbicia wielokrotne, zmienny współczynnik odbicia, wilgoć oraz nieregularna geometria. Badania Kim (2023) [11] oraz Liu L. (2023) [13] wskazują dodatkowo na degradację sygnału w obecności aerozoli, mgły i wilgoci – zjawiska typowe dla infrastruktury wodno-kanalizacyjnej. W kontekście SFS-C istotne jest to, że dane LiDAR w takich warunkach często mają charakter widm częściowych, co uzasadnia stosowanie rekonstrukcji nadokreślonej i scalania widm. Badania Ma K. (2017) [16], Zhang R. (2021) [35] oraz Tian (2023) [28] koncentrują się na SLAM w rurach i korytarzach technicznych, gdzie klasyczne algorytmy mają trudności z powodu: powtarzalnej, cylindrycznej geometrii, braku wyraźnych cech, silnych odbić, niestabilnej trajektorii robotów. Prace te pokazują, że SLAM wymaga stabilizacji danych wejściowych, szczególnie w środowiskach ubogich w cechy geometryczne. SFS-C może pełnić tu rolę stabilizatora widma impulsów ToF oraz danych intensywnościowych. Grunatilake (2022) [8], Lu (2022) [8], Zhang (2014) [34] oraz Que (2023) [25] opisują roboty inspekcyjne wyposażone w LiDAR, identyfikację radiową RFID (Radio‑Frequency Identification), kamery i IMU. Wskazują na problemy: zaniki sygnału, zakłócenia elektromagnetyczne, trudne warunki propagacji, brak GNSS. W takich środowiskach dane niekompletne i komplementarne są – co jest bezpośrednio zgodne z logiką SFS-C (maski fraktalne, nadokreśloność, scalanie widm). Bao (2024) [3], Ma (2024) [15] oraz Liu (2026) [12] przedstawiają nowoczesne metody fuzji LiDAR/IMU oparte na grafach czynnikowych. Badania te pokazują, że: fuzja wielosensorowa poprawia stabilność SLAM, dane z LiDAR są często zdegradowane, rekonstrukcja wymaga stabilizacji widma i redukcji szumu. SFS-C może stanowić warstwę pre-processingową, stabilizującą widmo impulsów przed ich użyciem w grafach czynnikowych. Bedford (2019) [4] oraz Wei (2022) [31] analizują propagację fal elektromagnetycznych i radarowych w środowiskach podziemnych. Wskazują na: silny multipath, tłumienie sygnału, niejednorodność ośrodka. To są dokładnie te zjawiska, które SFS-C adresuje poprzez rekonstrukcję widm zdegradowanych i stabilizację struktury widma. Prace Behrendt (2000) [5], Ferrare (1995) [7], Melfi (1985) [17], Shipley (1983) [26], Wulfmeyer (1998) [32] oraz Totems (2021) [29] dotyczą lidarów atmosferycznych, ale mają znaczenie dla SFS-C, ponieważ: opisują złożone struktury widmowe, analizują wpływ aerozoli i wilgoci, stosują zaawansowane metody filtracji widmowej. Są to bezpośrednie analogie do problemów występujących w kanałach i kolektorach. Prace autora (2004–2026) [18–24] tworzą bazę teoretyczną: formanty energetyczne (2013) [21], FFT w analizie wilgoci (2005) [19], fraktalne struktury geometryczne (2025) [22], SFS-C jako system transmisyjny (2026) [23]. W kontekście techniki sanitarnej stanowią one podstawę do zastosowania SFS-C w rekonstrukcji danych LiDAR/SLAM przy mapowaniu. Literatura wskazuje jednoznacznie, że: LiDAR i SLAM w środowiskach wodno-kanalizacyjnych generują dane niekompletne, warunki pomiarowe powodują multipath, aerozole, wilgoć, odbicia, klasyczne metody stabilizacji są niewystarczające, fuzja wielosensorowa wymaga stabilnych widm wejściowych, rekonstrukcja globalna jest kluczowa dla jakości mapowania. W tym kontekście SFS-C stanowi nową klasę metod rekonstrukcji widmowej, która może znacząco poprawić jakość danych LiDAR/SLAM w diagnostyce infrastruktury wodociągowo-kanalizacyjnej.
4. Mechanizmy działania SFS-C w rekonstrukcji danych LiDAR i SLAM
System SFS‑C działa na poziomie widma sygnału traktując dane LiDAR i SLAM jako zbiór prążków o różnym stopniu kompletności i stabilności. W przeciwieństwie do klasycznych metod filtracji czasowej, SFS‑C wykorzystuje strukturę widmową sygnału, w której część prążków pozostaje stabilna nawet w obecności silnych zakłóceń, aerozoli, wilgoci czy odbić od ścian. Te stabilne elementy widma – formanty globalne – stanowią podstawę rekonstrukcji. Multipath i zakłócenia środowiskowe mają charakter lokalny i niekoherentny, dlatego degradują jedynie wybrane prążki widma. SFS‑C wykorzystuje maski fraktalne, które selekcjonują prążki zgodne ze strukturą sygnału i odrzucają te, które powstały w wyniku odbić lub deformacji impulsów. Dzięki temu możliwe jest odtworzenie widma pierwotnego nawet wtedy, gdy dane LiDAR lub SLAM są niekompletne. Kluczowym elementem działania SFS‑C jest nadokreśloność sekwencyjna – wielokrotne widma pochodzące z kolejnych impulsów LiDAR lub z kolejnych ramek SLAM. Choć każde z nich może być częściowe, ich wspólna struktura widmowa umożliwia deterministyczne scalanie i rekonstrukcję sygnału bez modeli kanału, pilotów czy klasycznych metod korekcji błędów. SFS‑C pełni zatem rolę strukturalnego filtru multipath, działającego nie na danych czasowych, lecz na widmie sygnału. Stabilność formantów globalnych oraz fraktalna organizacja widma umożliwiają odtworzenie danych LiDAR i SLAM w warunkach silnych zakłóceń, aerozoli, wilgoci i nieregularnej geometrii przestrzeni zamkniętych.
5. Metody rekonstrukcji widmowej SFS-C w danych LiDAR i SLAM
W przestrzeniach zamkniętych instalacji sanitarnych – kanałach, kolektorach, studniach rewizyjnych i galeriach technicznych – dane LiDAR i SLAM ulegają degradacji wskutek aerozoli, wilgoci, odbić od ścian oraz nieregularnej geometrii. Sygnały optyczne i impulsowe przyjmują postać widm częściowych, w których część prążków jest stabilna, a część zdegradowana. System SFS‑C operuje na tych widmach, traktując je jako struktury samopodobne, które można deterministycznie scalić. Multipath w kanałach ma charakter lokalny i niekoherentny, dlatego degraduje jedynie wybrane prążki widma. SFS‑C wykorzystuje formanty globalne – stabilne elementy widma, które pozostają nienaruszone nawet przy silnych zakłóceniach środowiskowych. Formanty pełnią rolę kotwic widmowych, stabilizujących proces rekonstrukcji. Maski fraktalne selekcjonują prążki zgodne ze strukturą sygnału i odrzucają te, które powstały w wyniku odbić, aerozoli lub deformacji impulsów. Dzięki temu możliwe jest odtworzenie widma pierwotnego nawet wtedy, gdy dane LiDAR lub SLAM są niekompletne z natury pomiaru. W systemach LiDAR i SLAM stosowanych w technice sanitarnej istotną rolę odgrywa również nadokreśloność sekwencyjna – wielokrotne widma pochodzące z kolejnych impulsów lub ramek. Choć każde z nich może być częściowe, ich wspólna struktura widmowa umożliwia deterministyczne scalanie sygnału bez modeli kanału, pilotów czy klasycznych metod korekcji błędów. SFS‑C działa zatem jako strukturalny filtr multipath, operujący na poziomie widma, a nie na danych czasowych. Stabilność formantów globalnych oraz fraktalna organizacja widma pozwalają odtworzyć dane LiDAR i SLAM w warunkach aerozoli, wilgoci, odbić i nieregularnej geometrii typowych dla infrastruktury wodociągowo‑kanalizacyjnej.
6. Zastosowanie języka formalnego AFI ASCII (DSL) do testów SFS-C w LiDAR i SLAM
W testach metody SFS‑C wykorzystano potencjał AI Copilot do rekonstrukcji, symulacji i walidacji w środowisku LiDAR/SLAM. W artykule przedstawiono zastosowanie opracowanego języka formalnego AFI ASCII jako deterministycznego DSL, który porządkuje i kontroluje cały proces testowania SFS‑C. Dobór repozytoriów danych pozostaje dowolny i zależy od użytkownika, ponieważ DSL nie jest związany z żadnym konkretnym źródłem danych. W przedstawionej koncepcji AFI ASCII pełni rolę deklaratywnego interfejsu, umożliwiającego jednoznaczne opisanie parametrów zadania, odwzorowanie jego przebiegu w warunkach hydrotechnicznych oraz zapewnienie pełnej walidacji semantycznej poleceń przed ich przekazaniem do modułu wykonawczego. Warstwa rekonstrukcyjna definiuje zakres zadania oraz opis środowiska wodociągowo‑kanalizacyjnego. Moduły HEADER, TASK, CONTEXT i OUTPUT_SPEC określają elementy infrastruktury oraz formę prezentacji wyników. Warstwa symulacyjna odwzorowuje zachowanie systemu LiDAR/SLAM. Moduły SENSOR_PROFILE, POINT_CLOUD_CONTEXT, ENVIRONMENT_ MODEL i NOISE_PROFILE opisują profil sensora, zbiór punktów rejestrowanych oraz warunki środowiskowe. Warstwa walidacyjna zapewnia semantyczną poprawność poleceń. Moduły VALIDATION_RULES, CONFLICT_DETECTION, SEMANTIC_INTEGRITY i PARSER_RESPONSE kontrolują spójność tokenów (znak podkreślenia jest stosowany jako separator tokenów, zapewniający jednoznaczne rozdzielanie poleceń w DSL), zgodność modułów oraz integralność logiczną instrukcji. Współdziałanie tych trzech warstw sprawia, że AFI ASCII działa jako kompletny język formalny, który opisuje zadanie, odwzorowuje jego przebieg i zapewnia przekazanie polecenia do systemu wykonawczego. Przykłady podprogramów AFI ASCII przedstawiono w tabelach 3, 4 i 5.
Tabela 3. Przykładowy podprogram AFI ASCII dla rekonstrukcji SFS-C w LiDAR/SLAM, opracowanie własne
Table 3. Example AFI ASCII subroutine for SFS-C reconstruction in LiDAR/SLAM, own study
| Moduł | Pole | Wartość |
| HEADER | ID | SFS_C_LIDAR_SLAM_RECONSTRUCTION |
| MODEL _PROFILE | COPILOT_ANALYTICAL | |
| SENSOR | TYPE | LIDAR_3D; IMU; CAMERA_RGBD |
| FRAME_RATE | 20_HZ | |
| TASK | GOAL | RECONSTRUCT_SFS_C |
| SUBGOAL | ALIGN_POINT_CLOUD; REMOVE_NOISE; GENERATE_FRACTAL_MAP | |
| CONTEXT | ENVIRONMENT | WATER_PIPE_NETWORK; SEWAGE_INFRASTRUCTURE |
| INPUT_DATA | POINT_CLOUD; ODOMETRY; HYDRO_NOISE_PROFILE | |
| CONSTRAINTS | LIMITS | LOW_VISIBILITY; HIGH_REFLECTION; WATER_TURBULENCE |
| PRIORITY | STRUCTURAL_ACCURACY > AESTHETIC_OUTPUT | |
| OUTPUT_SPEC | FORMAT | POINT_CLOUD_MAP; FRACTAL_VISUALIZATION |
| RESOLUTION | HIGH_DENSITY |
Tabela 4. Przykładowy podprogram AFI ASCII dla symulacji LiDAR/ SLAM z rekonstrukcją SFS-C, opracowanie własne
Table 4. Example AFI ASCII subroutine for LiDAR/SLAM simulation with SFS-C reconstruction, own study
| Moduł | Pole | Wartość |
| HEADER | ID | SFS_C_LIDAR_SLAM_SIMULATION |
| MODEL_PROFILE | COPILOT_ANALYTICAL | |
| SENSOR _PROFILE | TYPE | LIDAR_3D; IMU; CAMERA_RGBD |
| FRAME_RATE | 20_HZ | |
| RANGE | 0_50_METERS | |
| POINT_CLOUD _CONTEXT | INPUT_DATA | RAW_POINT_CLOUD; ODOMETRY; DEPTH_MAP |
| DENSITY | HIGH_DENSITY | |
| ENVIRONMENT _MODEL | INFRASTRUCTURE | WATER_PIPE_NETWORK; SEWAGE_TUNNELS |
| CONDITIONS | LOW_VISIBILITY; HIGH_REFLECTION; WATER_TURBULENCE | |
| TASK | GOAL | RECONSTRUCT_SFS_C |
| SUBGOAL | ALIGN_POINT_CLOUD; REMOVE_NOISE; GENERATE_FRACTAL_MAP | |
| NOISE_PROFILE | TYPE | HYDRO_NOISE; SENSOR_DRIFT; REFLECTION_ARTIFACTS |
| CONSTRAINTS | PRIORITY | STRUCTURAL_ACCURACY > AESTHETIC_OUTPUT |
| OUTPUT_SPEC | FORMAT | POINT_CLOUD_MAP; FRACTAL_VISUALIZATION |
| RESOLUTION | HIGH |
Tabela 5. Hydrotechniczna warstwa walidacji semantycznej AFI ASCII; opracowanie własne
Table 5. Hydrotechnical semantic validation layer of AFI ASCII; own study
| Moduł | Pole | Wartość |
| HEADER | ID | AFI_ASCII_VALIDATION_HYDRO_LAYER |
| MODEL_PROFILE | COPILOT_SEMANTIC_CHECK | |
| VALIDATION_RULES | TOKEN_CHECK | ENSURE_SINGLE_SEMANTIC_UNIT |
| MODULE_CHECK | VERIFY_HYDRO_MODULE_COMPATIBILITY | |
| FIELD_CHECK | REQUIRE_PIPE_GEOMETRY_FIELDS | |
| CONFLICT_DETECTION | FLOW_CONFLICT | CHECK_FLOW_RATE_COMPATIBILITY |
| MATERIAL_CONFLICT | PIPE_MATERIAL_MATCHING (PVC / STEEL / CONCRETE) | |
| ENVIRONMENT_CONFLICT | HYDRO_NOISE_PROFILE_ALIGNMENT | |
| SENSOR_CONFLICT | LIDAR_REFLECTION_RISK_IN_WET_ENVIRONMENT | |
| SEMANTIC_INTEGRITY | GEOMETRY_CONSISTENCY | VALIDATE_PIPE_DIAMETER_AND_CURVATURE |
| PRESSURE_ALIGNMENT | CHECK_PRESSURE_ZONE_COMPATIBILITY | |
| RESOLUTION | VALIDATE_OUTPUT_SPEC_MATCHING | |
| PARSER_RESPONSE | STATUS | VALID / INVALID / WARNING |
| REPORT | GENERATE_HYDRO_SEMANTIC_SUMMARY |
7. Ilustracje widmowe, rekonstrukcyjne, geometryczne, nawigacyjne i skuteczności rekonstrukcji (ujęcie modelowe)
W celu zobrazowania problemów metrologicznych występujących podczas skanowania kanałów i kolektorów za pomocą LiDAR oraz sposobu ich kompensacji przez rekonstrukcję widmową SFS‑C, poniżej przedstawiono zestaw zależności matematycznych o charakterze modelowym. Ilustracje te nie opisują implementacji algorytmu, lecz pokazują metrologiczne skutki działania rekonstrukcji widmowej.
7.1. Ilustracja widmowa – zanik energii sygnału LiDAR w aerozolu wodnym
Sygnał odbiciowy LiDAR w przestrzeniach zamkniętych ulega lokalnym zanikom energii w wybranych pasmach częstotliwościowych. Zjawisko to można opisać widmem mocy:
gdzie:
X(f) – widmo sygnału odbiciowego
EB – energia w paśmie B
Aerozol wodny oraz odbicia wielokrotne powodują ubytki energii w wybranych pasmach. Jako komentarz metrologiczny, można stwierdzić, że ubytki energii w widmie prowadzą do lokalnych zaników zbioru punktów rejestrowanych, co skutkuje nieciągłością geometrii kanału i błędami w trajektorii SLAM. Jest to podstawowy problem metrologiczny w diagnostyce infrastruktury wodociągowej.
7.2. Ilustracja rekonstrukcyjna – stabilizacja formantów po SFS-C
Rekonstrukcja widmowa SFS-C przywraca stabilność formantów lokalnych i globalnych, co można opisać zależnością:
gdzie:
X^(f) – widmo po rekonstrukcji
RSFS-C – operator rekonstrukcji o strukturze uogólnionej
E^B – energia w paśmie po rekonstrukcji
Jako komentarz metrologiczny, można stwierdzić, że wzrost energii E^B w paśmie roboczym oznacza, iż sygnał LiDAR odzyskuje ciągłość widmową, co przekłada się na poprawne jakości rekonstrukcji geometrii kanału. Jest to kluczowe dla detekcji deformacji, zapadnięć i lokalnych uszkodzeń.
7.3. Ilustracja geometryczna – ciągłość zbioru punktów rejestrowanych
Ciągłość zbioru punktów rejestrowanych można opisać wskaźnikiem:
gdzie:
C – wskaźnik ciągłości geometrii
ρ(s) – lokalna gęstość punktów LiDAR
L – długość analizowanego odcinka
Jako komentarz metrologiczny, można stwierdzić, że w obecności aerozolu wodnego gęstość ρ(s) spada, co prowadzi do nieciągłości geometrii. Po rekonstrukcji SFS-C wskaźnik C wzrasta, co oznacza przywrócenie ciągłości krawędzi kanału – kluczowe dla oceny deformacji konstrukcyjnych.
7.4. Ilustracja nawigacyjna – stabilizacja trajektorii SLAM
Wpływ rekonstrukcji widmowej na stabilność trajektorii SLAM można opisać błędem średniokwadratowym:
gdzie:
γraw – trajektoria bez rekonstrukcji
γrec – trajektoria po rekonstrukcji
γref – trajektoria referencyjna
Jako komentarz metrologiczny, można stwierdzić, że warunki pomiarowe w kanałach (niska widoczność, odbicia, aerozol) powodują lokalne odchylenia trajektorii SLAM. Po rekonstrukcji widmowej SFS-C błąd erec ulega zmniejszeniu, co oznacza stabilniejszą nawigację i bardziej wiarygodną rekonstrukcję 3D.
Wnioski: Przedstawione zależności matematyczne stanowią modelowe ilustracje działania systemu LiDAR-SLAM-SFS-C w warunkach pomiarowych typowych dla infrastruktury wodociągowo-kanalizacyjnej. Pokazują one: zanik energii widma w aerozolu, stabilizację formantów po rekonstrukcji, poprawę ciągłości zbioru punktów rejestrowanych, redukcję błędu trajektorii SLAM.
8. Skuteczność rekonstrukcji w funkcji degradacji sygnału
Możliwe są modelowe zależności skuteczności rekonstrukcji:
lub
Zależności (8) i (9) pokazują, że im większa degradacja sygnału (niska widoczność, aerozol, odbicia), tym większa korzyść z rekonstrukcji widmowej SFS-C. Przedstawione zależności modelowe tworzą spójny zestaw ilustracji metrologicznych takich jak: stabilizacja widma, poprawa ciągłości zbioru punktów rejestrowanych, redukcja błędu trajektorii SLAM, wzrost skuteczności rekonstrukcji w trudnych warunkach. Ilustracje te mają charakter koncepcyjny i nie ujawniają szczegółów implementacyjnych SFS-C pozostającej w procedurze patentowej.
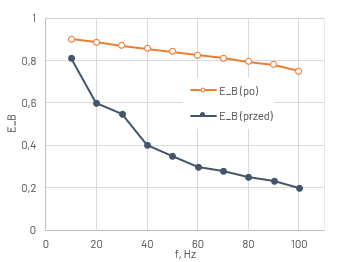
Fig 1. Pre-/post-reconstruction spectrum (model data)
Wykres (rys. 1) przedstawia modelową zależność energii widma sygnału LiDAR w wybranym paśmie częstotliwościowym przed i po rekonstrukcji widmowej SFS-C. Wartości E_B reprezentują energię sygnału zdegradowanego przez aerozol wodny oraz odbicia wielokrotne, natomiast wartości Ề_B przedstawiają energię po rekonstrukcji widmowej. Wzrost energii w paśmie roboczym po rekonstrukcji oznacza stabilizację formantów lokalnych i globalnych, co przekłada się na poprawę ciągłości zbioru punktów rejestrowanych oraz redukcję błędów trajektorii SLAM. Ilustracja ma charakter modelowy i służy wyłącznie zobrazowaniu metrologicznym korzyści wynikających z rekonstrukcji widmowej SFS-C.
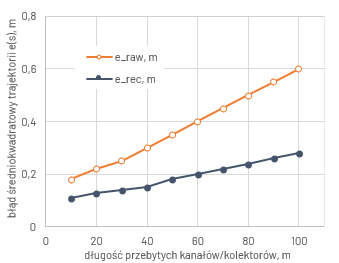
Fig 2. SLAM trajectory error (model data)
Wykres (rys. 2) przedstawia modelową zależność błędu trajektorii SLAM w funkcji długości przebytego odcinka kanału przed i po rekonstrukcji widmowej SFS-C. Krzywa e_raw reprezentuje błąd w warunkach degradacji widma (niska widoczność, aerozol, odbicia), natomiast krzywa e_rec przedstawia błąd po stabilizacji widma. Systematyczne obniżenie błędu po rekonstrukcji widmowej potwierdza, że SFS-C poprawia stabilność nawigacji i wiarygodność rekonstrukcji geometrii kanału.
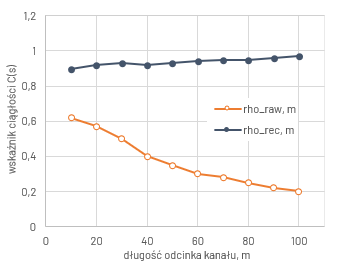
Fig 3. Continuity of the recorded point set (model data)
Wykres (rys.3) przedstawia modelową zależność lokalnej gęstości punktów LiDAR wzdłuż krawędzi kanału przed i po rekonstrukcji widmowej SFS-C. W warunkach niskiej widoczności oraz obecności aerozolu wodnego gęstość ρ(s) ulega znacznym spadkom, co prowadzi do nieciągłości zbioru punktów rejestrowanych i utraty informacji geometrycznej. Po rekonstrukcji widmowej SFS-C gęstość punktów wzrasta, a wskaźnik ciągłości C zbliża się do wartości referencyjnych, co oznacza przywrócenie spójności geometrycznej i poprawę jakości rekonstrukcji 3D.
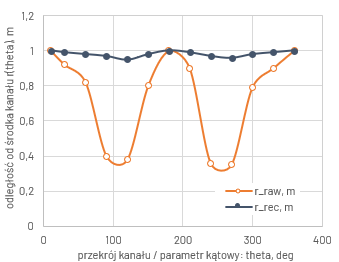
Fig 4. Reconstructed radial profile of the channel cross-section expressed as r(θ) versus angle θ
Wykres (rys.4) przedstawia modelowany przekrój kanału rejestrowany za pomocą LiDAR. Profil surowy rraw(
θ) zawiera liczne przerwy wynikające z lokalnych zaników sygnału spowodowanych aerozolem wodnym, odbiciami wielokrotnymi oraz niską widocznością. Po rekonstrukcji widmowej SFS-C profil rraw( θ) odzyskuje ciągłość geometryczną, a wartości promienia stabilizują się w całym zakresie kątowym. Ilustracja ma charakter modelowy i służy wyłącznie zobrazowaniu metrologicznych korzyści wynikających z rekonstrukcji widmowej SFS-C z pominięciem elementów implementacyjnych.
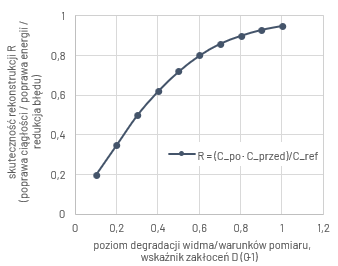
Fig 5. Reconstruction effectiveness versus signal degradation level
Ilustracja (rys.5) modelowa zależności skuteczności rekonstrukcji widmowej SFS-C w funkcji poziomu degradacji sygnału. Wykres pokazuje, że wraz ze wzrostem zakłóceń (niska widoczność, aerozol, odbicia) rośnie względna korzyść rekonstrukcji – im trudniejsze warunki pomiaru, tym większy efekt stabilizacji widma i poprawy ciągłości danych. Zależność ma charakter modelowy i służy wyłącznie zobrazowaniu, że SFS-C jest szczególnie użyteczne w warunkach skrajnie niekorzystnych metrologicznie.
Interpretacja:
D – „jak bardzo sygnał jest zdegradowany” (niska widoczność, aerozol, odbicia),
R – „względna poprawa po rekonstrukcji” (np. znormalizowany wskaźnik poprawy).
9. Wnioski końcowe
Rekonstrukcja widmowa SFS‑C stanowi strukturalne podejście do odtwarzania sygnałów zdegradowanych przez multipath, wykorzystując stabilne formanty jako kotwice widmowe. Maski fraktalne selekcjonują prążki zgodne ze strukturą sygnału, a nadokreślona redundancja widmowa umożliwia deterministyczną rekonstrukcję bez modeli kanału, pilotów i klasycznego FEC. SFS‑C działa jako filtr multipath na poziomie widma, scalając widma częściowe w systemach LiDAR/SLAM podatnych na aerozole, odbicia i deformacje impulsów. Stabilność formantów oraz fraktalna organizacja widma pozwalają odtworzyć strukturę sygnału przy znaczących ubytkach danych. Jako architektura DSP SFS‑C obejmuje operacje widmowe, maski fraktalne, definicję formantów i mechanizmy nadokreśloności, stanowiąc deterministyczną metodę rekonstrukcji sygnałów niekompletnych w przestrzeniach zamkniętych. SFS‑C należy do deterministycznych metod rekonstrukcji widmowej, przeznaczonych do pracy z sygnałami niekompletnymi w środowiskach o podwyższonym poziomie zakłóceń.
10. Literatura
[1] Aijazi, A. K., Malaterre, L., Trassoudaine, L., Chateau, T., & Checchin, P. (2019). Automatic detection and modeling of underground pipes using a portable 3D LiDAR system. Sensors, 19(24), 5345. https://doi.org/10.3390/s19245345
[2] Artan, U., Marshall, J. A., & Lavigne, N. J. (2011). Robotic mapping of underground mine passageways. Mining Technology, 120(1). https://doi.org/10.1179/1743286311Y.0000000001
[3] Bao, W., Wang, J., Han, H., Zhao, Y., Liu, M., & Wu, H. (2024). Optimized factor graph for Tightly-Coupled LiDAR/IMU localization in underground parking garages. ISPRS Annals of the Photogrammetry, Remote Sensing and Spatial Information Sciences, X-4–2024, 469–476. https://doi.org/10.5194/isprs-annals-x-4-2024-469-2024
[4] Bedford, M. D., Hrovat, A., Kennedy, G., Javornik, T., & Foster, P. (2020). Modeling microwave propagation in natural caves using LiDAR and ray tracing. IEEE Transactions on Antennas and Propagation, 68(5), 3878–3888. https://doi.org/10.1109/TAP.2019.2957969
[5] Behrendt, A., & Reichardt, J. (2000). Atmospheric temperature profiling in the presence of clouds with a pure rotational Raman lidar by use of an interference-filter-based polychromator. Applied Optics, 39(9), 1372. https://doi.org/10.1364/ao.39.001372
[6] Cui, Y., Liu, S., & Liu, Q. (2021). Navigation and positioning technology in underground coal mines and tunnels: A review. Journal of the Southern African Institute of Mining and Metallurgy, 121(6), 295–303. https://doi.org/10.17159/2411-9717/1065/2021
[7] Ferrare, R. A., Melfi, S. H., Whiteman, D. N., Evans, K. D., Schmidlin, F. J., & Starr, D. O. (1995). A comparison of water vapor measurements made by Raman Lidar and Radiosondes. AMETSOC. https://doi.org/10.1175/1520-0426(1995)012
[8] Gunatilake, A., Kodagoda, S., & Thiyagarajan, K. (2022). Battery-free UHF-RFID sensors-based SLAM for in-pipe robot perception. IEEE Sensors Journal, 22(20), 20019–20026. https://doi.org/10.1109/JSEN.2022.3204682
[9] Hao, M., Ren, J., Ji, X., Bi, Y., Zhao, S., & Wu, M. (2025). Research on multimodal data enhanced SLAM algorithm for global mapping of underground coal mines. Scientific Reports, 15(1), 37124. https://doi.org/10.1038/s41598-025-21053-y
[10] Jin, J., De Sloover, L., Verbeurgt, J., Stal, C., Deruyter, G., Montreuil, A., De Maeyer, P., & De Wulf, A. (2020). Measuring Surface Moisture on a Sandy Beach based on Corrected Intensity Data of a Mobile Terrestrial LiDAR. Remote Sensing, 12(2), 209. https://doi.org/10.3390/rs12020209
[11] Kim, J., Park, B., & Kim, J. (2023). Empirical analysis of autonomous vehicle’s LIDAR detection performance degradation for actual road driving in rain and fog. Sensors, 23(6), 2972. https://doi.org/10.3390/s23062972
[12] Liu, B., Han, K., Deng, Z., & Guo, G. (2026). A semantic-associated factor graph model for LiDAR-assisted indoor multipath localization. Sensors, 26(1), 346. https://doi.org/10.3390/s26010346
[13] Liu, L., Shao, H., Sun, L., Chen, J., Xu, H., Hu, Y., & Xiao, X. (2023). Detection of mildew and moisture content in timber by hyperspectral LiDAR. Laser Technology, 47(5), 620–626. https://doi.org/10.7510/jgjs.issn.1001-3806.2023.05.007
[14] Lu, D., Zhang, Y., Gong, Z., & Wu, T. (2022). A SLAM method based on Multi-Robot cooperation for pipeline environments underground. Sustainability, 14(20), 12995. https://doi.org/10.3390/su142012995
[15] Ma A., Yao W. (2024). Multi sensor adaptive fusion SLAM method for underground mobile robots in coal mines. Journal of Mine Automation, 50(5), 107-117. https://doi.org/10.13272/j.issn.1671-251x.2024050031
[16] Ma K., Schirru M., Zahraee A., Dwyer-Joyce R., Boxall J., Dodd T. (2017). Pipe SLAM: Simultaneous localisation and mapping in feature sparse water pipes using the Rao-Blackwellised particle filter. In 2017 IEEE international conference on advanced intelligent mechatronics (AIM) (pp. 1459-1464). IEEE. https://doi.org/10.1109/AIM.2017.8014224
[17] Melfi S., Whiteman D. (1985). Observation of lower-atmospheric mo isture structure and its evolution using a Raman lidar. Bulletin of the American Meteorological Society, 66(10), 1288-1292. https://doi.org/10.1175/1520-0477(1985)066<1288:OOLAMS>2.0.CO;2
[18] Paleczek W. (2004). Metody analizy danych (na przykładach). Wydawnictwo Politechniki Częstochowskiej.
[19] Paleczek W. (2005). A Method of Investigation of Moisture Materials Using FFT. Journal of Theoretical and Applied Mechanics, 43/2005, 81–91.
[20] Paleczek W. (2005). MathCad w algorytmach. Akademicka Oficyna Wydawnicza EXIT, Warszawa.
[21] Paleczek W. (2013). Filtracja sejsmogramu w pasmach częstotliwości formantu głównego. Drogownictwo, R. 68, nr 2, s. 62–65.
[22] Paleczek W. (2025). Tryliony wzorów pola powierzchni trójkąta jako fraktalne struktury w obliczeniach wspomaganych sztuczną inteligencją. Przegląd Włókienniczy, 10/2025, 25–37. https://doi.org/10.15199/60.2025.5.1
[23] Paleczek W. (2026). Fraktalny system kodowania widmowego SFS‑C dla bezstratnej transmisji danych w nawigacji satelitarnej GNSS. Przegląd Geodezyjny 7/2026, 35-37, https://doi.org/10.15199/50.2026.7.5
[24] Paleczek W. (2026). System SFS-C: zgłoszenie patentowe. Materiały niepublikowane.
[25] Que, J., Zheng, E., & Zou, Z. (2023). Multi-Sensor Fusion SLAM method for underground power pipe Gallery. Journal of Physics Conference Series, 2477(1), 012070. https://doi.org/10.1088/1742-6596/2477/1/012070
[26] Shipley, S. T., Tracy, D. H., Eloranta, E. W., Trauger, J. T., Sroga, J. T., Roesler, F. L., & Weinman, J. A. (1983). High spectral resolution lidar to measure optical scattering properties of atmospheric aerosols 1: Theory and instrumentation. Applied Optics, 22(23), 3716. https://doi.org/10.1364/ao.22.003716
[27] Späth, F., Behrendt, A., Muppa, S. K., Metzendorf, S., Riede, A., & Wulfmeyer, V. (2016). 3-D water vapor field in the atmospheric boundary layer observed with scanning differential absorption lidar. Atmospheric Measurement Techniques, 9(4), 1701–1720. https://doi.org/10.5194/amt-9-1701-2016
[28] Tian T., Wang L., Yan X., Ruan F., Aadityaa G., Choset H., Li L. (2023). Visual-inertial-laser-lidar (vill) slam: Real-time dense rgb-d mapping for pipe environments. In 2023 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) (pp. 1525-1531). IEEE. https://doi.org/10.1109/IROS55552.2023.10341761
[29] Totems, J., Chazette, P., & Baron, A. (2021). Mitigation of bias sources for atmospheric temperature and humidity in the mobile Raman Weather and Aerosol Lidar (WALI). Atmospheric Measurement Techniques, 14(12), 7525–7544. https://doi.org/10.5194/amt-14-7525-2021
[30] Wang, K., Zou, S., Jiang, C., Dai, Y., Chen, S., & Shen, S. (2026). WaterSplat-SLAM: Photorealistic monocular SLAM in underwater environment. IEEE Robotics and Automation Letters, 11(5), 5614–5621. https://doi.org/10.1109/LRA.2026.3668465
[31] Wei, Y., Li, Y., Wang, Y., Lin, Y., & Shen, W. (2023). Research on underground road vehicle location and mapping using MMW radar. In EITCE ’22: Proceedings of the 2022 6th International Conference on Electronic Information Technology and Computer Engineering (pp. 890–894). https://doi.org/10.1145/3573428.3573588
[32] Wulfmeyer, V., & Bösenberg, J. (1998). Ground-based differential absorption lidar for water-vapor profiling: assessment of accuracy, resolution, and meteorological applications. Applied Optics, 37(18), 3825. https://doi.org/10.1364/ao.37.003825
[33] Xie X., Xu L., Li X. (2017). Leaf moisture content measurement using polarized active imaging LiDAR. In 2017 IEEE International Conference on Imaging Systems and Techniques (IST) (pp. 1-6). IEEE. https://doi.org/10.1109/IST.2017.8261557
[34] Zhang F., Clarke D., Knoll A. (2014). Vehicle detection based on LiDAR and camera fusion. In 17th International IEEE Conference on Intelligent Transportation Systems (ITSC) (pp. 1620-1625). IEEE. https://doi.org/10.1109/ITSC.2014.6957925
[35] Zhang, R., Evans, M. H., Worley, R., Anderson, S. R., & Mihaylova, L. (2021). Improving SLAM in pipe networks by leveraging cylindrical regularity. Lecture Notes in Computer Science, 56–65. https://doi.org/10.1007/978-3-030-89177-0_6
[36] Zhang, X., Zhang, H., Qian, C., Li, B., & Cao, Y. (2023). A LiDAR-intensity SLAM and loop closure detection method using an intensity cylindrical-projection shape context descriptor. International Journal of Applied Earth Observation and Geoinformation, 122, 103419. https://doi.org/10.1016/j.jag.2023.103419